TOF深度传感器校准
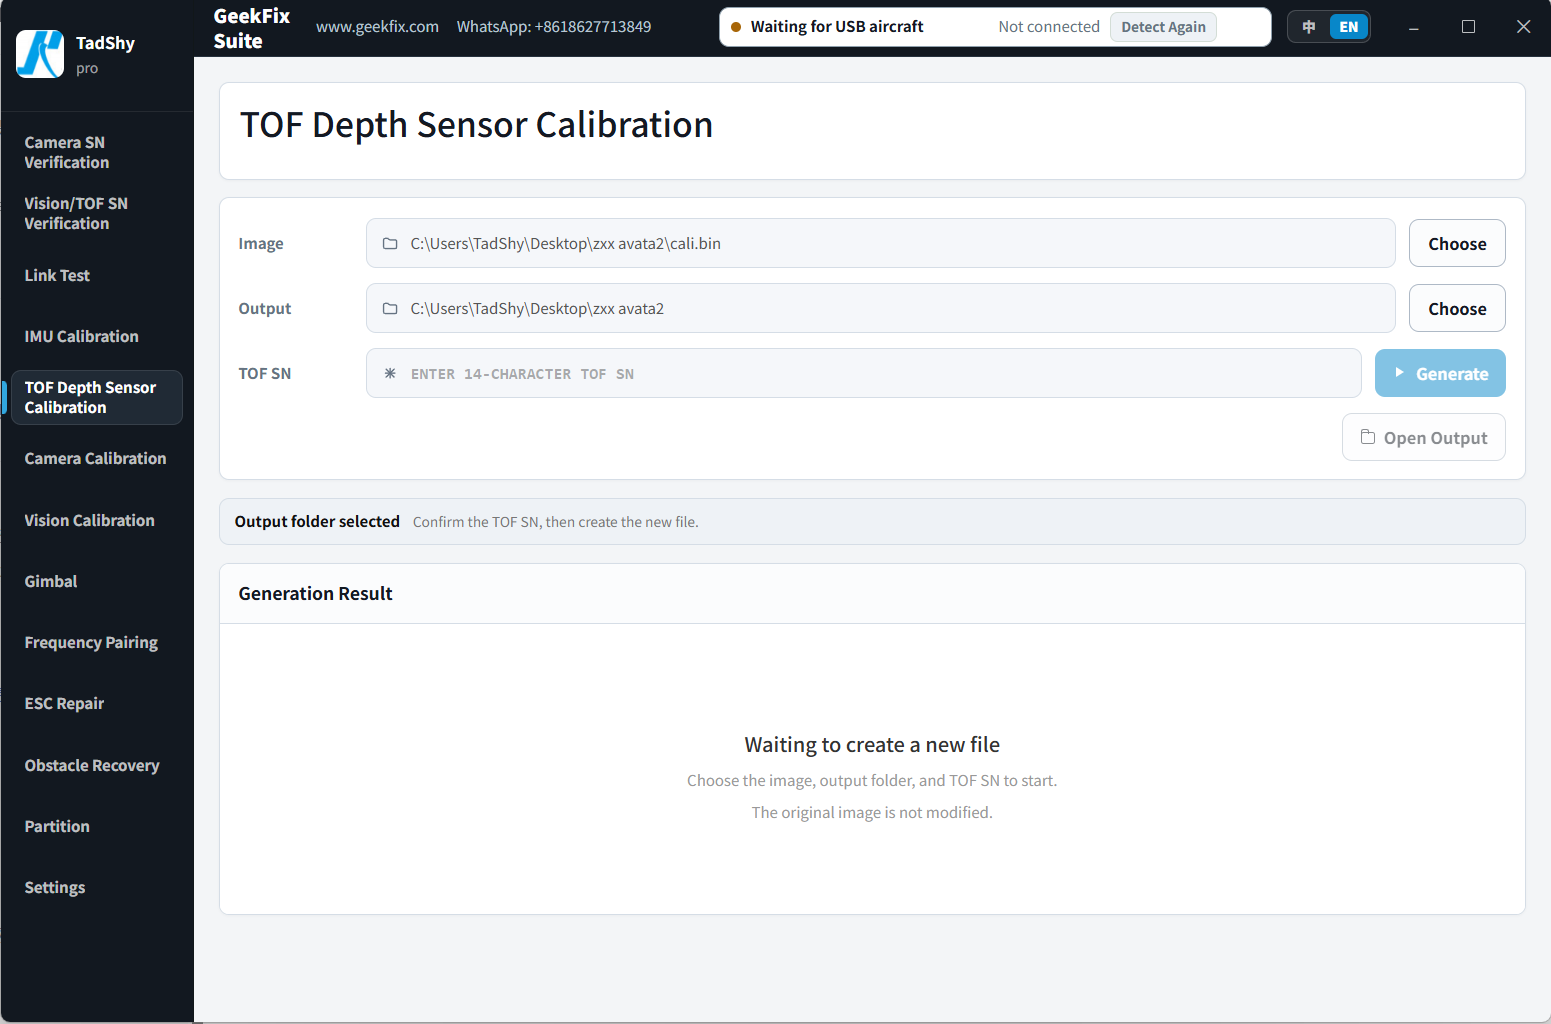
分析电脑上的离线镜像文件,修复其中的 TOF 深度传感器校准数据,并生成新文件——原始镜像不会被修改。
适用场景
- 设备 TOF 深度传感器报错,需要从镜像层面修复校准数据。
使用前准备
- 已准备好对应机型的 cali 镜像文件(通过分区读写导出,或从其他渠道获得)。
- 知道新 TOF 传感器的序列号。
- 账号已开通「TOF深度传感器校准」权限。
操作步骤
- 进入「TOF深度传感器校准」。
- 点击镜像行的「选择」,选择对应机型的 cali 镜像文件。
- 点击输出行的「选择」,选择生成文件的输出目录。
- 在「TOF SN」输入新的 TOF 序列号。
- 点击「生成」。
- 点击「打开输出位置」,找到生成的文件。
- 把新文件写回设备(可用分区读写或其他编程器),重启设备确认。
结果怎么看
- 软件会识别镜像的数据布局,符合要求才生成新文件;不符合时会明确拒绝并提示原因,不会强行猜测修改。
- 生成的新文件保存在你选择的输出目录,原文件保持不变。
注意事项
- 输入的新 TOF SN 必须是 14 位大写字母/数字,且与旧 SN 前三位一致,否则无法生成。
失败了怎么办
- 提示镜像不符合要求:核对镜像来源和完整性后重试。
- 提示 SN 不符合规则:核对输入的新旧 SN。
- 多次失败:截图(含提示内容)联系 181806465@qq.com。
支持范围
按镜像内容布局识别,不按机型名单。详见机型支持矩阵。